
خطای سنسور استپ میسینگ (Step Missing)؛ دلایل توقف و راهنمای رفع ارور
 پله برقی
-
12 خرداد 1405


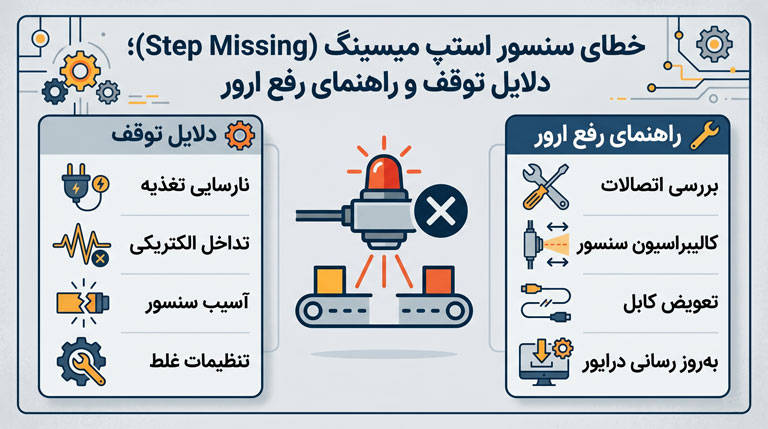
خطای سنسور استپ میسینگ (Step Missing) یکی از حیاتیترین هشدارهای ایمنی در پلهبرقی است که بهدلیل نبود، شکستگی یا انحراف پلهها رخ میدهد. این خطا اصلیترین علت توقف ناگهانی پله برقی محسوب شده و برای رفع آن، نیازمند بررسی تخصصی سیستم تشخیص افتادن پله (MSDD)، میکروسوئیچها و زنجیر اصلی دستگاه است.
مکانیزم عملکرد سیستم تشخیص استپ میسینگ (MSDD)
سیستم تشخیص افتادن پله یا MSDD (Missing Step Detection Device)، یک مدار ایمنی پیوسته و هوشمند است که یکپارچگی ساختاری پلهها را پایش میکند. هدف مهندسی این سیستم، شناسایی هرگونه فضای خالی ناشی از شکستگی شاسی یا خروج پله از ریل است. در صورت تشخیص نقص، این سیستم بلافاصله مدار ایمنی را قطع کرده و با فعالسازی ترمز موتور، مانع از بروز حوادث فاجعهبار سقوط مسافران به داخل خرپا میشود.
تفاوت سنسورهای القایی (Inductive) و نوری در پلهبرقی
در طراحی پلهبرقیهای مدرن و استانداردهای صنعتی، انتخاب نوع سنسور برای جلوگیری از خطای سنسور استپ میسینگ نقش بسیار پررنگی دارد. لیمیتسوئیچهای مکانیکی قدیمی امروزه جای خود را به سیستمهای بدون تماس (Solid-State) دادهاند. در جدول زیر مقایسه دو تکنولوژی رایج سنسورهای پلهبرقی را مشاهده میکنید:
| نوع سنسور | مکانیزم تشخیص | مزایا در پلهبرقی | معایب و چالشها |
|---|---|---|---|
| القایی (Inductive) |
ایجاد میدان الکترومغناطیسی فرکانس بالا و تشخیص تغییرات جریان ناشی از حضور فلز. | مقاومت عالی در برابر گردوغبار، ذرات فیزیکی، روغن زنجیر و رطوبت محیطی شدید با استانداردهای حفاظتی بالا IP68 / IP69K. | نیازمند تنظیم و کالیبراسیون بسیار دقیق فاصله هوایی Air Gap بین سنسور و هدف فلزی؛ بازه عملکردی محدود. |
| نوری (Optical) |
ارسال و دریافت پرتو نوری متمرکز شده در محدوده فرکانسی مادون قرمز. | دقت بسیار بالا در فرآیند سنجش، سرعت پاسخدهی فوقالعاده بالا و توانایی تشخیص فواصل میلیمتری و ظریف در تجهیزات متحرک. | حساسیت شدید به آلودگیهای محیطی، نشست گردوغبار روی لنز و به ویژه لایه کدر ناشی از روغن اتمیزه (پودر شده) زنجیر پلهبرقی که منجر به خطای کاذب لوپ ایمنی میشود. |
بهدلیل محیط خشن و آغشته به روغنِ داخل خرپا، استفاده از سنسورهای القایی قدرتمند، استاندارد اصلی صنعت برای سنسور تشخیص افتادن پله محسوب میشود.
معماری و محل نصب سنسورها (اهمیت ایستگاه بازگشت)
بر اساس الزامات سینماتیک پلهبرقی، سنسورهای استپ میسینگ باید در دو نقطه استراتژیک نصب شوند: ایستگاه محرک (بالا) و ایستگاه بازگشت (پایین). این سنسورها منحصراً در مسیر برگشت (بخش زیرین و پنهان خرپا) تعبیه میشوند. دلیل این معماری کاملاً ایمنیمحور است؛ اگر پلهای دچار آسیب یا شکستگی شود، سنسورها در مسیر برگشت آن را شناسایی میکنند. این کار به سیستم کنترل (PLC) زمان کافی برای اعمال ترمزها را میدهد تا پیش از رسیدنِ جای خالی پله به شانه (Combplate) در بخش مسافرین، دستگاه بهطور کامل متوقف شود.
نکته فنی از تجربه مهندسان ویستا: در بسیاری از پروژههای اورهال شرکت الماس ویستا جاوید، مشاهده کردهایم که ارتعاشات مداوم موتور و خرپا در طول زمان باعث شل شدن براکتهای نگهدارنده سنسور در ایستگاه بازگشت میشود. همین انحراف میلیمتری سنسور از محور اصلی، یکی از دلایل پنهان اما رایج در بروز خطای سنسور استپ میسینگ است که تنها با آچارکشی دورهای و کالیبراسیون دقیق برطرف میشود.
خلاصه بخش: مکانیزم MSDD با استفاده از سنسورهای القایی دقیق در ایستگاههای بازگشت، یکپارچگی پلهها را پایش میکند تا پیش از رسیدن فضای خالی به ناحیه مسافران، مدار ایمنی قطع و پلهبرقی متوقف شود.
الزامات ایمنی و استاندارد EN 115-1 در توقف پلهبرقی
عملکرد سیستمهای حفاظتی پلهبرقی سلیقهای نیست، بلکه کاملاً بر اساس استانداردهای سختگیرانه بینالمللی مانند EN 115-1 (استاندارد ایمنی ساخت و نصب پلهبرقی) تنظیم میشود. بر اساس این آییننامه، بهمحض وقوع خطای سنسور استپ میسینگ، سیستم کنترل موظف است پلهبرقی را پیش از خروج فضای خالیِ پله از زیر شانه (Combplate) و رسیدن به ناحیه مسافران، بهطور کامل متوقف کند. این واکنش سریع، نیازمند هماهنگی بینقص و میلیثانیهای میان سنسورها، تابلو فرمان و سیستم ترمز موتور است.
بررسی فاصله توقف ایمن (Kinematic Stopping Distance)
یکی از مهمترین چالشهای مهندسی در زمان بروز علت توقف ناگهانی پله برقی، مدیریت نیروی اینرسی (شتاب بازدارنده) است. اگر دستگاه در حالت بدون مسافر خیلی ناگهانی متوقف شود، خطر سقوط افراد (بهدلیل ترمز شدید) بهشدت افزایش مییابد. از سوی دیگر، اگر در زمان ظرفیت کامل مسافران ترمزها کند عمل کنند، پلهی ازدسترفته به ناحیه مسافرگیری وارد شده و فاجعه میآفریند.
به همین دلیل، استاندارد EN 115-1 فواصل توقف حداقل و حداکثری (Kinematic Stopping Distance) را بر اساس سرعت نامی پلهبرقی به شرح زیر اجباری کرده است:
| سرعت نامی پلهبرقی m/s | حداقل فاصله توقف متر | حداکثر فاصله توقف متر |
|---|---|---|
| 0.50 | 0.20 | 1.00 |
| 0.65 | 0.30 | 1.30 |
| 0.75 | 0.40 | 1.50 |
تحلیلهای سینماتیکی نشان میدهد که فرآیند کامل توقف معمولاً حدود ۲ ثانیه زمان میبرد. این زمان شامل تاخیرهای الکتریکی مدار (حدود ۳۵۰ میلیثانیه برای قطع رلهها)، تاخیر مکانیکی (حدود ۳۶۰ میلیثانیه برای حرکت لنتهای ترمز) و در نهایت اعمال گشتاور کامل ترمز موتور است.
نکته فنی از تجربه مهندسان ویستا: متخصصان الماس ویستا جاوید در پروژههای نگهداری و اورهال، همواره به این نکته حیاتی توجه دارند که فرسودگی لنت ترمز موتور، مستقیماً فاصله توقف را افزایش میدهد. اگر ترمزها ضعیف باشند، حتی با وجود عملکرد بینقص سنسورها در زمان ثبت خطای سنسور استپ میسینگ، پلهبرقی دیرتر از حد مجاز (بیش از مقادیر جدول بالا) میایستد و ایمنی نقض میشود. بنابراین، تنظیم گشتاور ترمز دقیقاً همارز با کالیبراسیون سنسورها اهمیت دارد.
استاندارد EN 115-1 با تعیین فواصل توقف ایمن (حداقل و حداکثر)، تضمین میکند که در هنگام تشخیص ارور استپ میسینگ، دستگاه بدون ایجاد خطر سقوط برای مسافران متوقف شود.
۳ علت اصلی بروز خطای سنسور استپ میسینگ
هنگامی که تابلو فرمان پلهبرقی خطای سنسور استپ میسینگ را ثبت میکند، مدار ایمنی (Safety Chain) فوراً قطع شده و دستگاه متوقف میگردد. اگرچه هدف اصلی این سیستم تشخیص افتادن واقعی یک پله است، اما تکنسینها اغلب با توقفهایی مواجه میشوند که ناشی از فرسودگی مکانیکی، تداخلات شدید محیطی یا نوسانات الکتریکی هستند. شناخت این ریشهها، اولین قدم در رفع ارور استپ میسینگ پله برقی است.
۱. خرابیهای مکانیکی؛ از شکستگی پله تا کشیدگی زنجیر
سلامت مکانیکی شین پلهها (Step Band) و زیرساختهای آن، مهمترین عامل در جلوگیری از این خطاست. دلایل مکانیکی توقف شامل موارد زیر است:
-
شکستگی شاسی یا محور پله: بهدلیل استفاده طولانیمدت و خستگی فلز، ممکن است محور پله (Step Axle) بشکند و یک فضای خالی واقعی ایجاد کند.
-
برخورد با شانه (Combplate): در صورت تنظیم نبودن شانهها یا ورود اجسام خارجی، پلهها با صفحه شانه برخورد کرده و میشکنند. این برخورد شدید باعث ایجاد فاصله در زنجیر پله شده و سنسور را فعال میکند.
-
کشیدگی زنجیر اصلی و لقی افقی: با گذشت زمان، پینهای زنجیر پلهبرقی دچار سایش و کشیدگی میشوند. این کشیدگی، همراه با خرابی بوشهای لاستیکی، باعث ایجاد حرکت افقی (لقی) پلهها میشود. در این حالت، هدف فلزیِ پله از محدوده دید سنسور خارج شده و سیستم بهاشتباه خطای سنسور استپ میسینگ را صادر میکند.
۲. آلودگیهای محیطی و اختلال در میدان سنسور
فضای داخلی خرپای پلهبرقی، محیطی بهشدت خشن برای تجهیزات الکترونیکی ظریف است. ترکیب روغن اتمیزه شدهی زنجیر با گردوغبار و پرزهای معلق، یک لایه لجنِ رسانا و چسبنده ایجاد میکند. اگر این لایه روی سطح سنسورهای القایی بنشیند، فاصله تشخیص (Dielectric Constant) و میدان مغناطیسی آن را تغییر داده و باعث ارسال سیگنال اشتباه به تابلو فرمان میشود. همچنین در پلهبرقیهای فضای باز، نوسانات شدید دمایی و ارتعاشات مداوم موتور باعث انقباض و انبساط فلزات شده که در نهایت به شل شدن براکتهای نگهدارنده سنسور و خارج شدن آن از محور کالیبره میانجامد.
۳. ایرادات الکتریکی و تنظیم نبودن میکروسوئیچها
بخش مهمی از علت توقف ناگهانی پله برقی به اختلالات مدارات الکترونیکی برمیگردد:
-
قطعی در مدار ۲۴ ولت: سیمکشیهای طولانی داخل خرپا بهطور مداوم در معرض لرزش هستند. ساییدگی روکش سیمها و اتصال کوتاه آنها به بدنه، باعث افت ولتاژ مدار ایمنی و توقف دستگاه میشود.
-
عدم همگامسازی (Desynchronization): در پلهبرقیهای مدرن، برد کنترل بهطور پیوسته سرعت موتور (انکودر) را با پالسهای دریافتی از سنسور استپ مقایسه میکند. اگر موتور بچرخد اما پالسهای سنسور بهدلیل تنظیم سنسور و میکروسوئیچ پله برقی نامنظم باشد، سیستم فرض میکند زنجیر پله پاره شده و ارور میدهد.
-
قفل شدن حافظه (EEPROM): گاهی ارور در حافظه برد کنترل قفل میشود (اصطلاحاً Hard Lock) و حتی پس از رفع مشکل مکانیکی، ارور پاک نمیشود که نیازمند ریست تخصصی نرمافزاری است.
نکته فنی از تجربه مهندسان ویستا: در بازدیدهای دورهای و اورهالهای انجامشده توسط تیم فنی الماس ویستا جاوید، بارها مشاهده شده است که علت اصلی و پنهانِ «خطای سنسور استپ میسینگ»، افتادن پله نبوده است؛ بلکه کشیدگی بیشازحد زنجیر پلهها و از بین رفتن واشرهای فاصلهانداز (Shims) باعث انحراف افقی پله و کوریِ لحظهای سنسور شده است. با یک تنظیم مجدد کشش زنجیر و تعویض واشرها، این خطای مزاحم بهطور کامل ریشهکن میشود.
خطای سنسور استپ میسینگ تنها بهدلیل افتادن پله رخ نمیدهد؛ بلکه کشیدگی زنجیر، تجمع آلودگیهای روغنی روی سنسور و اتصالات الکتریکی فرسوده از مهمترین دلایل پنهان این توقف ایمنی هستند.
راهنمای گامبهگام عیبیابی و رفع ارور استپ میسینگ
هنگامی که پلهبرقی بهدلیل این خطای بحرانی متوقف میشود، تکنسینها باید یک پروتکل تشخیصیِ دقیق و گامبهگام را اجرا کنند. هدف اصلی در رفع ارور استپ میسینگ پله برقی، اطمینان کامل از یکپارچگی مکانیکی پلهها پیش از پاک کردن کدهای خطا و بازگرداندن دستگاه به سرویس عمومی است.
گام اول: بازرسی فیزیکی و ایمنسازی (پروتکل LOTO)
نخستین اقدام، ایمنسازی محیط است. تکنسین باید فوراً ورودی و خروجی پلهبرقی را مسدود کرده و پروتکل LOTO (Lockout/Tagout) یا همان قفلگذاری و برچسبزنی کلید اصلی برق را اجرا کند تا از روشن شدن ناخواسته دستگاه جلوگیری شود. پس از ایمنسازی، تکنسین با استفاده از کلید رویزیون (حالت بازرسی یا Jog Mode)، کل مسیر چرخش پلهها را با سرعت پایین بررسی میکند. در این مرحله، هرگونه پله ازدسترفته، شکستگی شیارهای آلومینیومی، فروپاشی چرخپلهها (Step Wheels) و فاصلهی غیرمجاز بین پلهها (که طبق استاندارد نباید بیش از ۶ میلیمتر باشد) بهدقت ارزیابی میشود.
گام دوم: بررسی وضعیت سنسورها و میکروسوئیچ
پس از تأیید سلامت فیزیکی پلهها، نوبت به بررسی تجهیزات الکترونیکی در چاهک بالا و پایین میرسد. براکتهای نگهدارنده سنسور باید از نظر استحکام و عدم لرزش بررسی شوند. سطح سنسورهای القایی باید با حلالهای غیرخورنده و استاندارد از هرگونه براده آهن، روغن غلیظ و گردوغبار کربنی پاک شود تا میدان الکترومغناطیسی آن احیا گردد. علاوه بر سنسورهای مجاورتی بدون تماس، عملکرد صحیح سوئیچهای ایمنی پشتیبان نیز باید تست شود. در صورت نیاز به بررسی مشخصات فنی قطعات، تعویض یا استعلام قیمت این تجهیزات ایمنی، پیشنهاد میکنیم مستقیماً به [برگه سنسور و میکروسوئیچ] در سایت الماس ویستا جاوید مراجعه کنید تا با دقیقترین قطعات اورجینال آشنا شوید.
گام سوم: پروتکل ریست (Reset) ارور در کنترلرها
بر اساس الزامات آییننامه ASME A17.1، خطای سنسور استپ میسینگ در دسته خطاهای قفلشونده (Manual Reset) قرار میگیرد. به این معنا که حتی اگر پلهی شکسته را تعویض کنید، پلهبرقی بهصورت خودکار روشن نخواهد شد. تابلو فرمانهای برندهای معتبر (مثل ارور B25 و B26 در اوتیس، یا ارور 39 و 58 در کانه) این خطا را در حافظه غیرفرار خود (EEPROM) ثبت میکنند. تکنسین باید پس از رفع مشکل مکانیکی، از طریق ابزار دیاگنوستیک تخصصی (مثل SVT در اوتیس) یا پنل لمسی کنترلر (مثل OIT در شیندلر)، کد خطا را بهصورت دستی و نرمافزاری پاک (Reset) کند تا مدار ایمنی مجدداً وصل شود.
نکته فنی از تجربه مهندسان ویستا: متخصصان الماس ویستا جاوید همواره هشدار میدهند که «هرگز پیش از بازدید فیزیکی کاملِ تمام طول زنجیر پله، اقدام به ریست نرمافزاری تابلو فرمان نکنید.» در یکی از پروژههای عارضهیابی، ریست مکرر و بدون بررسی ارور توسط افراد غیرمتخصص، باعث شد پلهای که دچار شکستگی جزئی شاسی بود، با شدت به شانه برخورد کرده و خسارت مالی سنگینی به کل سیستم موتور و گیربکس وارد کند.
عیبیابی استاندارد شامل سه مرحله است: مسدودسازی و ایمنسازی دستگاه، پاکسازی و بررسی دقیق سنسورها و میکروسوئیچها، و در نهایت ریست دستی خطای ثبتشده در حافظه تابلو فرمان.
نگهداری پیشگیرانه و کالیبراسیون سنسورهای پلهبرقی
برای جلوگیری از توقفهای مکرر و حفظ ایمنی مسافران، سیستم تشخیص افتادن پله نیازمند نگهداری پیشگیرانه (PM) مستمر و کالیبراسیون دقیق است. حیاتیترین پارامتر در تنظیم سنسور و میکروسوئیچ پله برقی، کالیبره کردن «فاصله هوایی» (Air Gap) میان سنسور القایی و هدف فلزی متحرک (مانند محور پله یا چرخ دنبالهرو) است.
اگر این فاصله بیشازحد کم باشد، لرزشهای طبیعی زنجیر باعث برخورد فیزیکی پله با سنسور و خرد شدن آن میشود. در مقابل، اگر این فاصله زیاد باشد، سنسور در خواندن اطلاعات دچار پرش شده و خطای کاذبِ استپ میسینگ صادر میکند. شرکتهای سازنده (OEM) تلورانسهای بسیار دقیقی برای این فاصله تعیین کردهاند:
| برند پلهبرقی (مدل) | قطعه هدف (Target) | فاصله هوایی مجاز (Air Gap) |
|---|---|---|
| کانه (KONE EcoMod) |
پیچ سرتخت چرخ دنبالهرو پله | 6.4 میلیمتر (1/4 اینچ) |
| شیندلر (Schindler 9300) |
لبه فلزی رایزر پله | 4 ± 1 میلیمتر |
نحوه اجرای تست عملی دراپ-استپ (Drop-Step Test)
برای تایید عملکرد صحیح مدار ایمنی در ممیزیهای سالانه، اجرای یک مانور شبیهسازیشده به نام «تست دراپ-استپ» الزامی است. در این تست، تکنسین ابتدا برق اصلی را قطع کرده و یک یا چند پله را بهطور کامل از روی زنجیر باز میکند تا یک «فضای خالی» واقعی ایجاد شود. سپس دستگاه روشن شده و در حالت رویزیون (سرعت پایین) حرکت داده میشود تا فضای خالی به سنسور برسد. بهمحض عبور این قسمت، سنسور باید فوراً فقدان پله را تشخیص داده، ارور را در تابلو فرمان ثبت کند و ترمزها را پیش از رسیدنِ این فضای خالی به شانه (Combplate) فعال نماید.
نکته فنی از تجربه مهندسان ویستا: در شرکت الماس ویستا جاوید، اجرای تست دراپ-استپ بخش جداییناپذیری از چکلیست سرویس و نگهداری دورهای است. مهندسان ما معتقدند ارتقاء و نوسازی (Modernization) سنسورهای مکانیکی قدیمی به سنسورهای القایی با استاندارد حفاظتی IP68، علاوه بر حذف استهلاک قطعات، میزان توقفهای بیدلیل پلهبرقی را تا ۸۰ درصد کاهش داده و عمر مفید زنجیر را افزایش میدهد.
کالیبراسیون دقیق فاصله هوایی سنسورها (Air Gap) و اجرای سالانهی تست عملی دراپ-استپ، دو استراتژی کلیدی برای جلوگیری از خطاهای کاذب و تضمین عملکرد بینقص سیستم توقف اضطراری هستند.